
indice
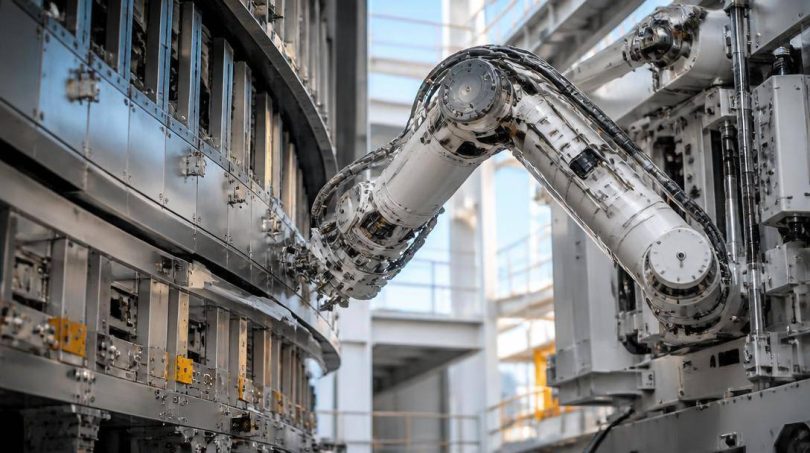
Un braccio robotico lungo sette metri, capace di movimentare componenti da 350 chilogrammi con una precisione dell’ordine di un decimo di millimetro. È il primo manipolatore HYRMAN destinato al reattore a fusione DTT, l’impianto sperimentale in costruzione presso il Centro Ricerche ENEA di Frascati, alle porte di Roma. Il completamento del dispositivo, annunciato dall’ENEA il 5 novembre 2026, rappresenta un avanzamento nella realizzazione dei sistemi necessari per effettuare interventi di manutenzione all’interno della camera del plasma.
Il manipolatore è stato realizzato da OCIMA, azienda di Caivano, in provincia di Napoli, nell’ambito di un contratto di fornitura dell’ENEA. Si tratta del primo di due bracci robotici progettati per raggiungere i componenti interni del tokamak, controllarne le condizioni e, quando necessario, procedere alla loro sostituzione senza esporre direttamente gli operatori agli ambienti interessati dalle attività sperimentali.
La difficoltà principale riguarda la combinazione di tre esigenze: raggiungere punti poco accessibili, movimentare elementi pesanti e mantenere una precisione elevata durante operazioni che non possono essere corrette manualmente dall’interno della macchina.
HYRMAN, sette metri di lunghezza e dodici gradi di libertà
Il dispositivo prende il nome di HYRMAN, acronimo di Hyper Redundant Manipulator, e presenta caratteristiche differenti rispetto ai tradizionali robot industriali utilizzati nelle linee di produzione.
Il braccio misura circa sette metri, pesa due tonnellate ed è dotato di dodici gradi di libertà. Può movimentare carichi fino a 350 chilogrammi e lavorare su componenti lunghi fino a 2,3 metri. La precisione di posizionamento dichiarata è dell’ordine di 0,1 millimetri, un requisito particolarmente impegnativo considerando le dimensioni e le masse coinvolte.
I dodici gradi di libertà permettono al manipolatore di assumere configurazioni articolate differenti per raggiungere una determinata posizione. Questa capacità, definita iper-ridondanza, risulta utile all’interno della camera da vuoto del reattore, dove la geometria delle strutture e gli ingombri dei componenti limitano fortemente i movimenti disponibili.
Un robot con pochi assi potrebbe raggiungere un elemento soltanto attraverso una traiettoria prestabilita, rischiando interferenze con le strutture circostanti. HYRMAN dispone invece di più possibilità di movimento, che il sistema di controllo deve valutare in funzione degli ostacoli, delle sollecitazioni meccaniche e del carico trasportato.
La flessibilità articolare introduce però una maggiore complessità nella gestione dei movimenti. Il software deve individuare continuamente una configurazione compatibile con i vincoli della camera e aggiornare le istruzioni inviate ai motori.
Per questo il manipolatore integra sensori che rilevano la posizione dei giunti, le forze e le coppie applicate e i parametri relativi alla lubrificazione. I servoazionamenti comunicano con il controllore centrale attraverso collegamenti industriali in tempo reale, necessari per coordinare movimenti che devono rimanere accurati anche durante la movimentazione di carichi considerevoli.
La manutenzione della prima parete senza accesso umano
Il compito principale di HYRMAN riguarda i moduli della cosiddetta prima parete, l’insieme delle superfici interne rivolte verso il plasma e quindi direttamente interessate dalle condizioni operative del reattore.
Nel reattore a fusione DTT, questi elementi dovranno essere sottoposti a ispezioni e interventi di manutenzione. Il manipolatore è progettato anche per consentirne la sostituzione quando le condizioni dei componenti lo richiederanno.
La necessità di operare a distanza deriva dalle caratteristiche fisiche della fusione nucleare.
All’interno di un tokamak, il plasma viene confinato mediante intensi campi magnetici e portato a temperature estremamente elevate. Le superfici della camera sono progettate per resistere alle sollecitazioni termiche e ai flussi di particelle che possono interessarle durante gli esperimenti.
Nel tempo, l’esposizione alle radiazioni neutroniche può inoltre provocare l’attivazione di alcuni materiali, rendendoli radioattivi. La presenza di componenti attivati e di possibili contaminanti impone precauzioni particolari durante le operazioni di manutenzione.
La robotica remota consente di effettuare interventi all’interno della camera senza richiedere la presenza fisica di personale nelle zone interessate dal rischio radiologico. Il sistema permette così di separare le operazioni meccaniche dall’esposizione diretta degli operatori.
Questo requisito influenza anche il modo in cui vengono progettati i componenti del reattore. Gli elementi destinati a essere sostituiti devono disporre di interfacce compatibili con gli strumenti robotici, mentre le sequenze di montaggio e smontaggio devono essere studiate tenendo conto degli spazi disponibili e delle possibilità di movimento del manipolatore.
La manutenzione remota non costituisce quindi un’attività accessoria da organizzare dopo la costruzione della macchina. Deve essere prevista durante la progettazione delle strutture interne.
Lubrificazione e contaminazione: le difficoltà della robotica nel vuoto
Uno degli aspetti più delicati della progettazione di HYRMAN riguarda i materiali e i sistemi meccanici utilizzati per consentire il movimento dei giunti.
All’interno della camera da vuoto del reattore a fusione DTT, il manipolatore deve rispettare requisiti di pulizia e contenimento particolarmente severi. Il rilascio di particelle, residui o sostanze provenienti dagli organi meccanici potrebbe compromettere le condizioni necessarie al funzionamento dell’impianto.
Nei sistemi robotici convenzionali, ingranaggi e articolazioni vengono lubrificati per limitare attrito, usura e surriscaldamento. In un ambiente sottovuoto, però, occorre considerare anche il comportamento dei lubrificanti e la possibilità che sostanze indesiderate raggiungano le superfici interne della macchina.
HYRMAN adotta lubrificanti speciali e solidi, doppie barriere di contenimento e sensori di pressione destinati al monitoraggio delle camere di lubrificazione. Gli ingranaggi esposti sono inoltre protetti mediante rivestimenti autolubrificanti.
Queste soluzioni servono a contenere i possibili rilasci di contaminanti, mantenendo al tempo stesso la funzionalità degli organi meccanici.
Il controllo delle condizioni di lubrificazione è integrato nel sistema di supervisione del robot. Durante il funzionamento, i sensori permettono di seguire i parametri rilevanti e individuare eventuali anomalie che potrebbero richiedere un intervento.
La manutenzione remota introduce infatti una difficoltà ulteriore: anche il dispositivo incaricato di riparare il reattore deve poter essere gestito senza accesso diretto alla camera.
Un sistema progettato per essere recuperato anche in caso di guasto
Un’avaria meccanica o elettronica rappresenta un problema particolarmente complesso quando riguarda un manipolatore impegnato all’interno di una struttura nella quale non è possibile intervenire manualmente.
Il braccio potrebbe trovarsi in una posizione articolata, con un componente agganciato oppure vicino a superfici che non devono essere danneggiate. In circostanze simili, la semplice interruzione dell’alimentazione o il blocco di un giunto non garantiscono necessariamente la possibilità di estrarre il sistema.
Per affrontare questo rischio, HYRMAN dispone di un’architettura di ridondanza multilivello, progettata per mantenere il controllo e consentire il recupero del manipolatore anche quando uno dei suoi componenti presenta un malfunzionamento.
La ridondanza riguarda la disponibilità di soluzioni alternative per continuare a gestire il dispositivo in condizioni anomale. Non significa che qualsiasi guasto possa essere superato automaticamente, ma che la progettazione tiene conto della necessità di riportare il robot in condizioni compatibili con un’estrazione sicura.
La possibilità di utilizzare configurazioni articolari differenti contribuisce a questa strategia. Anche il controllo continuo delle grandezze meccaniche e dei parametri di funzionamento permette di rilevare situazioni potenzialmente critiche.
La capacità di recupero ha conseguenze dirette sull’organizzazione delle attività sperimentali. Un manipolatore bloccato nella camera da vuoto potrebbe impedire l’accesso ad altri componenti e ritardare le successive operazioni programmate. Per una macchina di ricerca che deve effettuare campagne sperimentali successive, la disponibilità dei sistemi di manutenzione incide quindi sull’effettiva utilizzabilità dell’infrastruttura.
Il ruolo del DTT nella ricerca sulla fusione nucleare
Il reattore a fusione DTT non è una centrale destinata alla produzione commerciale di elettricità. È un’infrastruttura scientifica progettata per studiare problemi tecnologici e fisici che dovranno essere risolti prima della realizzazione di futuri impianti energetici a fusione.
La sua denominazione completa, Divertor Tokamak Test facility, richiama l’obiettivo principale del progetto: sperimentare configurazioni innovative del divertore, il componente incaricato di gestire una parte rilevante dei flussi di calore e delle impurità provenienti dal plasma.
Nei tokamak, il confinamento magnetico permette di mantenere il plasma ad alta temperatura lontano dalle pareti per quanto possibile. La gestione delle particelle e dell’energia che raggiungono le regioni periferiche resta però una delle principali difficoltà ingegneristiche.
Il divertore deve contribuire allo smaltimento di carichi termici elevati, garantendo condizioni compatibili con la resistenza dei materiali e con il funzionamento della macchina.
DTT è stato concepito per studiare diverse configurazioni magnetiche e geometriche di questo sistema, avvicinando le condizioni sperimentali ad alcuni dei requisiti previsti per i futuri reattori.
Il progetto prevede, nella configurazione iniziale, un divertore costituito da 54 moduli, organizzati in elementi sostituibili. La modularità permette di programmare interventi sui componenti e di modificare alcune configurazioni durante il percorso sperimentale.
L’impianto è progettato per raggiungere un campo magnetico toroidale massimo di 6 tesla sull’asse e correnti di plasma fino a 5,5 milioni di ampere. La durata complessiva degli impulsi può arrivare, secondo i parametri di progetto, a 100 secondi.
Sono caratteristiche finalizzate allo studio della fisica del plasma e delle tecnologie necessarie a gestirlo, non alla produzione continuativa di energia per la rete elettrica.
Il programma scientifico si colloca nel percorso internazionale di ricerca che comprende ITER, il grande tokamak sperimentale in costruzione in Francia, e i progetti di future centrali dimostrative indicati con la denominazione DEMO.
Le soluzioni sviluppate per DTT, comprese quelle robotiche, potranno contribuire alla progettazione di questi impianti, pur richiedendo verifiche specifiche rispetto alle differenti condizioni operative.
Dai bracci HYRMAN ai sistemi per sostituire il divertore
La manutenzione della prima parete costituisce soltanto una parte delle operazioni previste per l’impianto di Frascati.
Il programma di manipolazione remota comprende anche sistemi destinati a movimentare le cassette del divertore. Si tratta dei CMM, Cassette Multifunctional Mover, dispositivi progettati per gestire componenti differenti rispetto a quelli affidati a HYRMAN.
Nel novembre 2023, ENEA aveva avviato una procedura di gara articolata in due forniture: due manipolatori HYRMAN e tre sistemi CMM.
La distinzione risponde alle caratteristiche delle operazioni richieste. I moduli della prima parete e le cassette del divertore presentano dimensioni, punti di accesso e modalità di movimentazione differenti. Affidare queste attività a dispositivi specializzati permette di progettare i sistemi in funzione dei rispettivi vincoli meccanici.
La ricerca scientifica collegata al progetto ha già affrontato le difficoltà di movimentazione delle cassette centrali del divertore, con studi dedicati agli organi di presa e alle traiettorie necessarie per attraversare le aperture della camera da vuoto.
Le simulazioni cinematiche servono a verificare in anticipo che i dispositivi possano raggiungere, agganciare ed estrarre i componenti evitando interferenze con le strutture circostanti.
Il completamento del primo HYRMAN si inserisce dunque in un programma più ampio, nel quale la progettazione della macchina e quella dei suoi sistemi di manutenzione procedono in modo coordinato.
Le verifiche prima dell’impiego nella camera del plasma
Il completamento costruttivo di un braccio robotico non coincide con la dimostrazione di tutte le sue prestazioni nelle condizioni operative definitive.
Per il reattore a fusione DTT, il programma prevede anche un’infrastruttura dedicata alle prove e all’addestramento dei sistemi di manipolazione remota. La struttura, denominata REMHAT, è prevista a Napoli e servirà a sperimentare procedure di assemblaggio, manutenzione ed estrazione dei componenti interni.
L’obiettivo è verificare le sequenze operative prima della loro applicazione sulla macchina di Frascati, individuando eventuali interferenze, difficoltà di accesso e problemi legati alla movimentazione dei carichi.
Gli studi di ingegneria dedicati ai sistemi CMM mostrano quanto queste verifiche siano rilevanti: anche una procedura teoricamente realizzabile può richiedere modifiche agli organi di presa o alle traiettorie per rispettare gli ingombri disponibili.
La possibilità di provare preventivamente gli interventi contribuisce anche alla formazione degli operatori, che dovranno controllare i manipolatori attraverso sistemi remoti e interpretare le informazioni provenienti dai sensori.
Il completamento del primo HYRMAN, comunicato il 5 novembre, documenta quindi la realizzazione di un componente importante dell’infrastruttura robotica, ma non equivale all’annuncio dell’entrata in esercizio dell’intero sistema di manutenzione o del tokamak.
La differenza è sostanziale: una macchina sperimentale richiede che i singoli dispositivi siano successivamente integrati, verificati e resi compatibili con gli altri sottosistemi.
L’esperienza maturata su queste tecnologie potrà risultare utile anche oltre il progetto italiano. La manutenzione a distanza è infatti una delle condizioni necessarie per rendere tecnicamente gestibili futuri impianti a fusione, nei quali i componenti interni dovranno essere ispezionati e sostituiti durante la vita operativa.
A Frascati, la disponibilità di un manipolatore capace di movimentare 350 chilogrammi con dodici gradi di libertà rappresenta un risultato concreto di questo percorso. Le successive attività di integrazione e verifica dovranno accertare come tali prestazioni potranno essere utilizzate nelle effettive procedure di manutenzione della camera del plasma.